RoboArchitect исправляет ошибки роботов в симуляции без дообучения моделей
Новость опубликована 02.11.2026 ⦁ источник
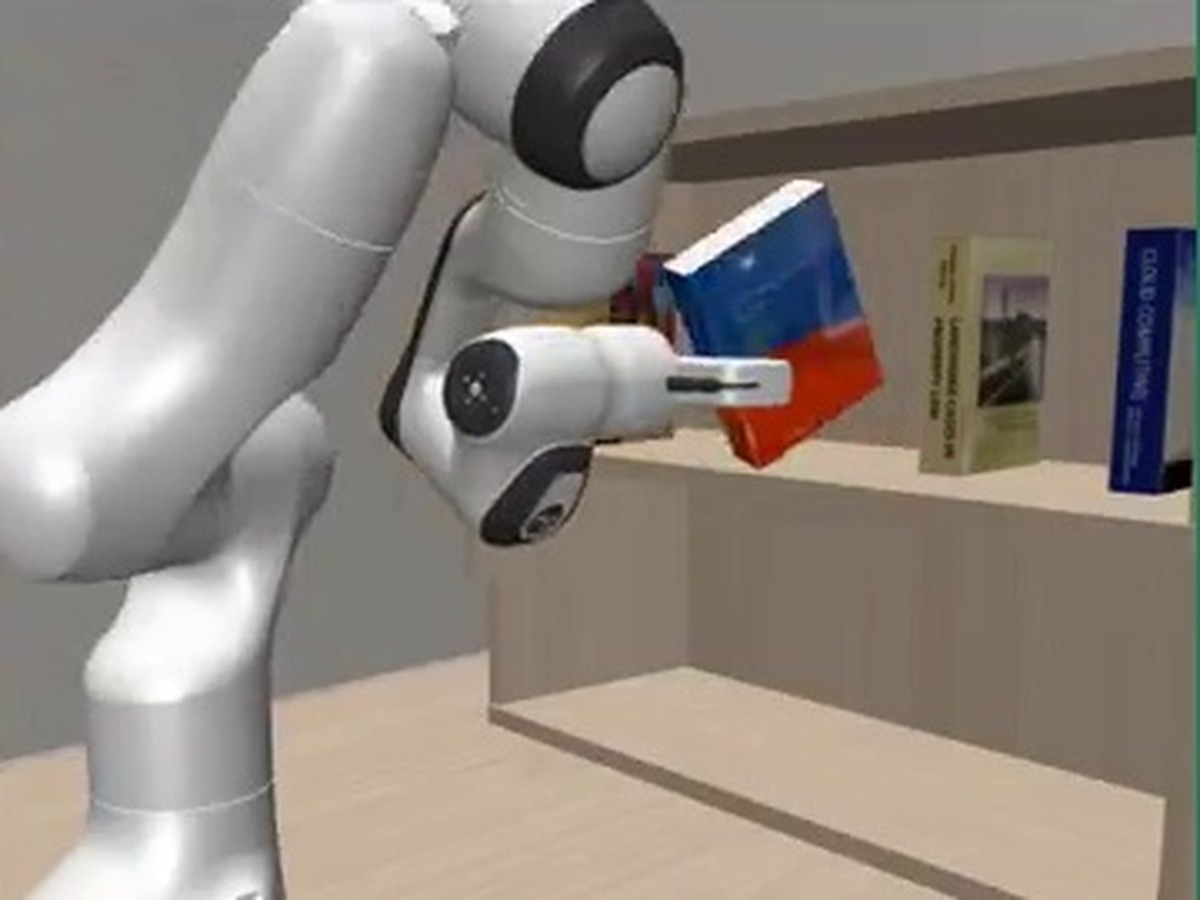
RoboArchitect / Stanford University — кадр симуляции
Исследователи Стэнфорда представили RoboArchitect — систему, которая разбирает неудачные действия робота и переписывает управляющую программу, сохраняя веса моделей неизменными. В препринте от 30 октября метод проверен в симуляторах; 2 ноября авторы опубликовали код.
Программы вокруг робототехнических моделей обычно настраивают вручную: они решают, когда обратиться к нейросети, проверить изображение или напрямую переместить захват. Здесь Claude Opus 5 анализирует записи попыток и предлагает исправления; удачные версии сохраняются после повторного испытания. Полученная программа, например, освобождает застрявшую руку или подносит захват к книге сбоку, когда сверху мешает полка. Ей доступны дополнительные модели зрения и распознавания предметов — сравнивается вся эта связка с исходной моделью без такой помощи.
На незнакомых сценах средняя оценка выросла с 9,7 до 43,3, на новых заданиях — с 12,7 до 40,2. Это средние по нескольким условиям: большинство тестов считают успешные выполнения, а VLABench даёт и частичный зачёт. Проверочные эпизоды не использовались для изменения кода. Выигрыш не универсален: на новых сценах RoboCasa-365 результат RLDX-1 практически не изменился.
Работа показывает ещё один способ адаптировать робота: автоматизировать инженерную настройку программ и инструментов вокруг модели. Но это пока результат самих авторов в симуляции; перенос на физические роботы они оставляют будущим испытаниям.
AI RoboArchitect, Стэнфордский университет, Управление роботами

