Nvidia отвязала обучение роботов в Isaac Lab 3.0 от одного физического движка
Новость опубликована 21.10.2026 ⦁ источник
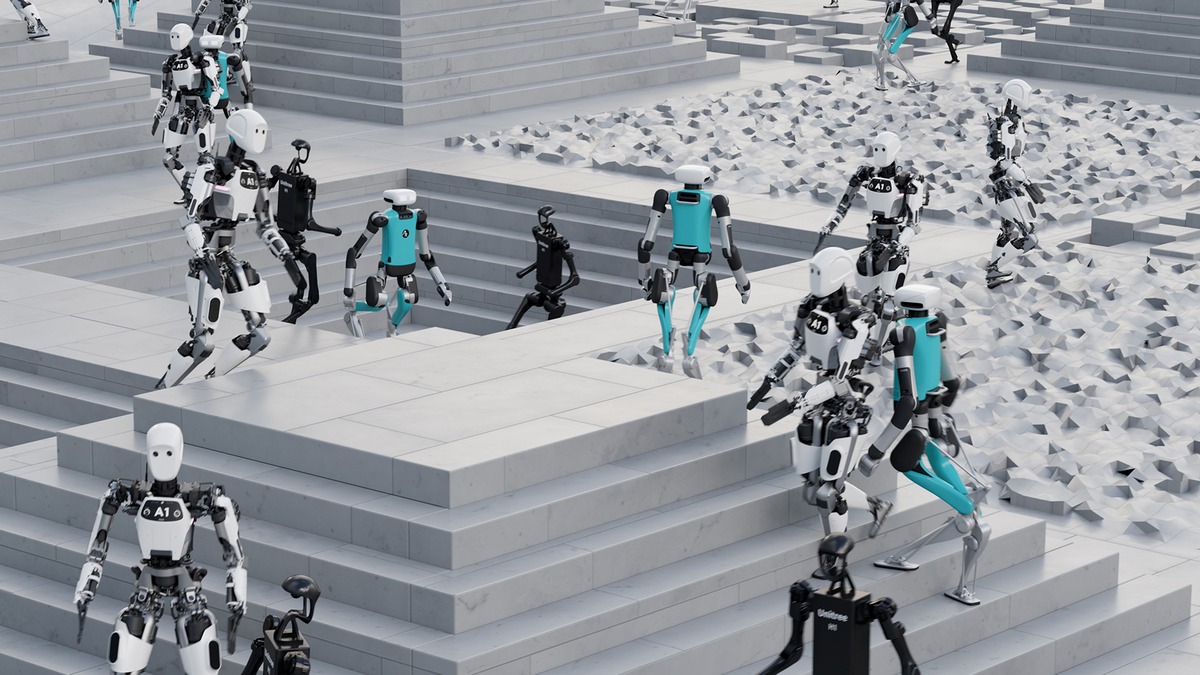
NVIDIA — визуализация Isaac Lab
Nvidia объявила об общей доступности Isaac Lab 3.0 — открытой среды для обучения роботов в симуляции. Официальный релиз появился на GitHub 20 октября, а 21 октября компания представила его на GTC Berlin вместе с обновлением робототехнической платформы Isaac.
Главное изменение — задача обучения больше не привязана к одному физическому движку. В версии 3.0 разработчик может переключать поддерживаемую задачу между Newton и PhysX, а также отдельно выбирать отрисовку и просмотр сцены, не переписывая её логику. Это упрощает проверку того, как обученная система управления ведёт себя при разных способах моделирования физики. В релиз включены и примеры переноса таких систем между движками.
Для большинства сценариев теперь не нужно устанавливать и запускать весь Isaac Sim: можно подключить только необходимые компоненты физики и визуализации. Полный симулятор остаётся нужен для отдельных возможностей, включая интеграцию с ROS и управление роботом через XR. Практическое изменение для исследователя — меньше обязательных компонентов между описанием задачи и запуском обучения.
Совместимость зависит от конкретной задачи: свободно сочетать любые движки и средства отрисовки нельзя. Релиз меняет инструменты разработки и проверки; из него самого не следует, что обученные роботы стали надёжнее в реальном мире.
AI NVIDIA, Isaac Lab, Newton, Обучение роботов

