Открытая LingBot-Touch помогает роботам использовать разные датчики осязания
Новость опубликована 10.11.2026 ⦁ источник
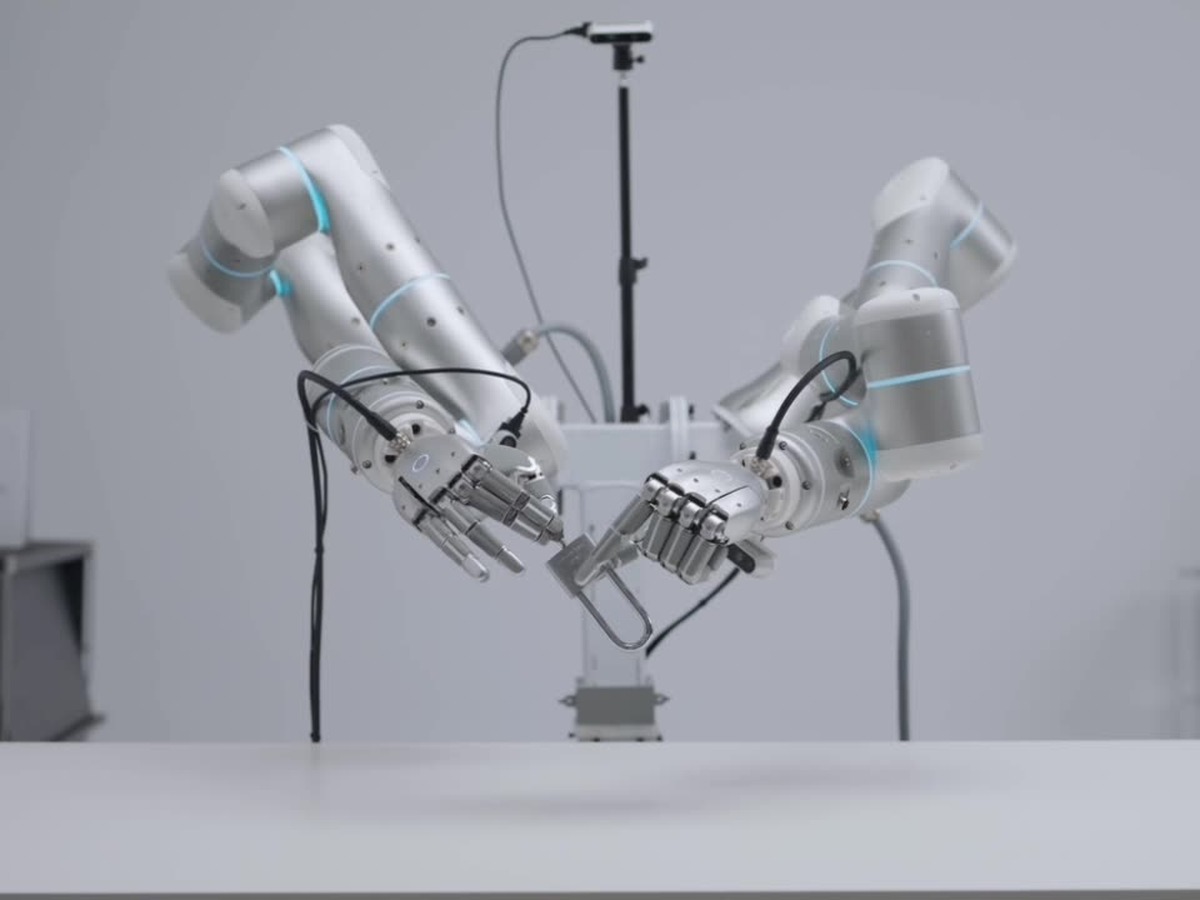
Robbyant — кадр демонстрации LingBot-Touch
Robbyant выпустила LingBot-Touch — модель, которая переводит показания разных датчиков осязания в общее представление для управления роботизированными руками. Препринт появился 9 ноября; опубликованы код и веса. В испытаниях разработчиков обработанные моделью сигналы помогали роботам справляться с предметами лучше, чем простое добавление сырых показаний датчиков.
Камера не всегда позволяет понять, насколько сильно пальцы сжимают предмет и что происходит в закрытом ими месте. Но и объединять данные о прикосновениях трудно: магнитные, пьезорезистивные и оптические датчики выдают разные сигналы. LingBot-Touch приводит их к общей схеме и извлекает признаки контакта. Авторы обучили модель примерно на 5000 часах записей с перчаток и роботизированных кистей. Затем её использовали без изменения весов, в том числе на кисти XHand1, датчиков которой не было в предварительном обучении.
На двух роботизированных системах проверили 26 заданий, специально выбранных за важность осязания: например, снятие колпачка с ручки, застёгивание молнии и разделение вложенных стаканов. Четыре модели управления обучали на одинаковых демонстрациях в трёх вариантах — без осязания, с сырыми сигналами и с признаками LingBot-Touch. На задание приходилось 200 демонстраций, а для действий двумя руками — 500; каждый вариант проверяли в 20 последовательных попытках. По таблице результатов, средняя успешность LingBot-VLA выросла с 48,3% до 73,1%, а π0.5 — с 48,1% до 69,9%. Сырые сигналы давали меньшую прибавку. Улучшение не было всеобщим: в пяти из 104 сочетаний модели и задания LingBot-Touch уступила исходному варианту без осязания.
Открытый выпуск включает программу извлечения признаков, средства подготовки данных и примеры. Веса Tiny и Small распространяются под Apache 2.0; карточка модели уточняет, что это только модуль восприятия. Готовые системы управления и полный комплект обучения в пакет весов не входят. Для нового оборудования необходимо правильно привести геометрию и сигналы датчиков к ожидаемому формату.
Результат показывает возможность переносить обработку осязания между конструкциями датчиков, сохраняя накопленный опыт. Управление конкретными действиями при этом обучали отдельно. Работа пока имеет статус препринта; проверено ограниченное число кистей, ёмкостные датчики не охвачены, а контакты ладонью представлены слабо.
AI LingBot-Touch, Robbyant, Тактильное восприятие роботов

