Nvidia доучила робота новым заданиям по пяти демонстрациям
Новость опубликована 10.11.2026 ⦁ источник
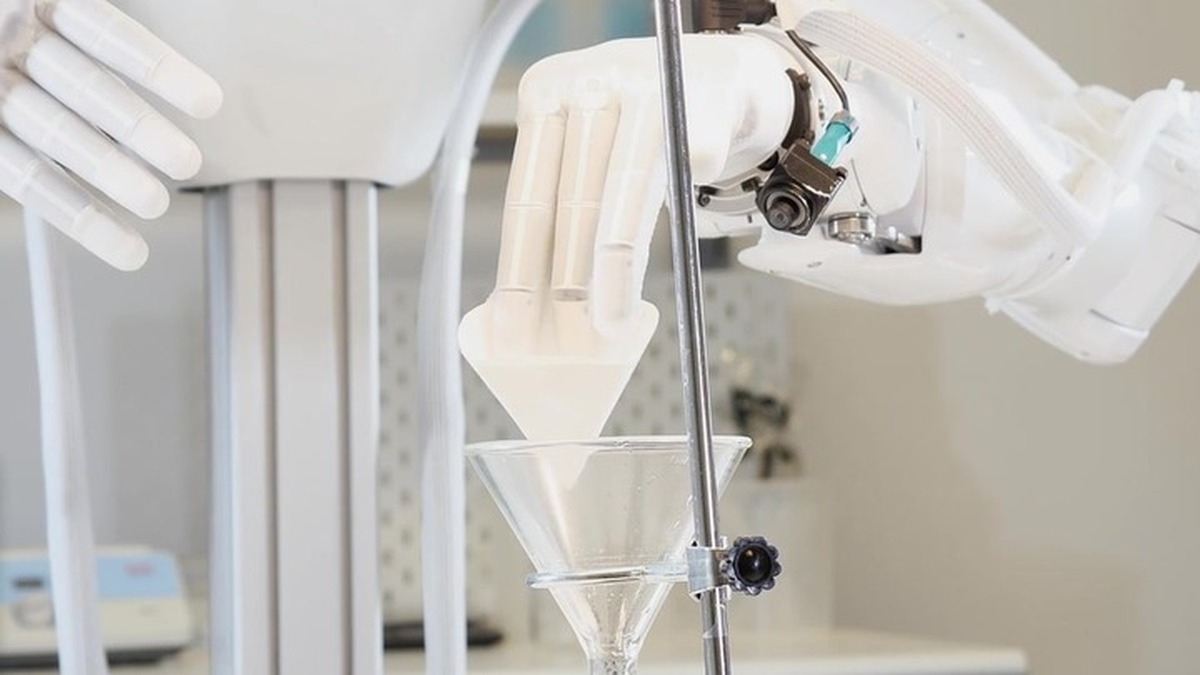
NVIDIA — Dexter устанавливает фильтровальную бумагу; кадр демонстрации GR00T 2
Nvidia представила GR00T 2 — модель управления роботами, использующую опыт людей и других машин для освоения новых заданий. В собственном испытании компании на 50 отобранных задачах пять демонстраций для двухрукого робота Dexter подняли среднюю долю успешных попыток с 40% до 95%. Результаты опубликованы 9 ноября вместе с техническим описанием модели.
Дорогая часть обучения — записывать работу оператора отдельно для каждого робота. GR00T 2 одновременно предсказывает будущие видеокадры и команды движения: это позволяет учиться и на человеческих видео, где команд роботу нет. Предварительное обучение включало около 400 тысяч часов человеческих записей, демонстрации с ручными захватами и 23,5 тысячи часов управления роботами. Задания теста были знакомы модели по людям или другому манипулятору, но примеров их выполнения самим Dexter в исходных данных не было.
Одной демонстрации на задание хватило для роста среднего успеха до 71%; пять занимали менее трёх минут записи, а дообучение — около получаса на одной RTX 5090. Но в техническом отчёте авторы прямо уточняют: эти 50 задач выбрали среди тех, где пять примеров уже обеспечивали не менее 80% успеха. Поэтому итоговые 95% отчасти заданы отбором — это не оценка способности выполнить любое новое поручение. Без дообучения модель хотя бы раз справилась с 40 из 50 задач, что также не означает 80% успешных попыток.
Даже после специального обучения сложные действия остаются ненадёжными. В отдельной серии из семи многошаговых заданий с пальцевыми кистями GR00T 2 полностью завершала в среднем 68,6% попыток против 0,7% у GR00T 1.7. Ускоренная версия Turbo, рассчитанная на бортовые вычисления, получила 34,3%: выигрыш в скорости сопровождается потерей качества в этом тесте.
Это измерения разработчика, а не независимое воспроизведение. Они показывают, как накопленный чужой опыт сокращает число новых уроков для конкретного робота; универсальную надёжность ещё предстоит подтвердить. На странице проекта доступны описание и демонстрации, а выпуск кода обозначен на декабрь.
AI NVIDIA, GR00T 2, Обучение роботов, Обучение по видео

