Робот Figure выполнил 56% заданий в незнакомых домах — без обучения на месте
Новость опубликована 17.09.2026 ⦁ источник
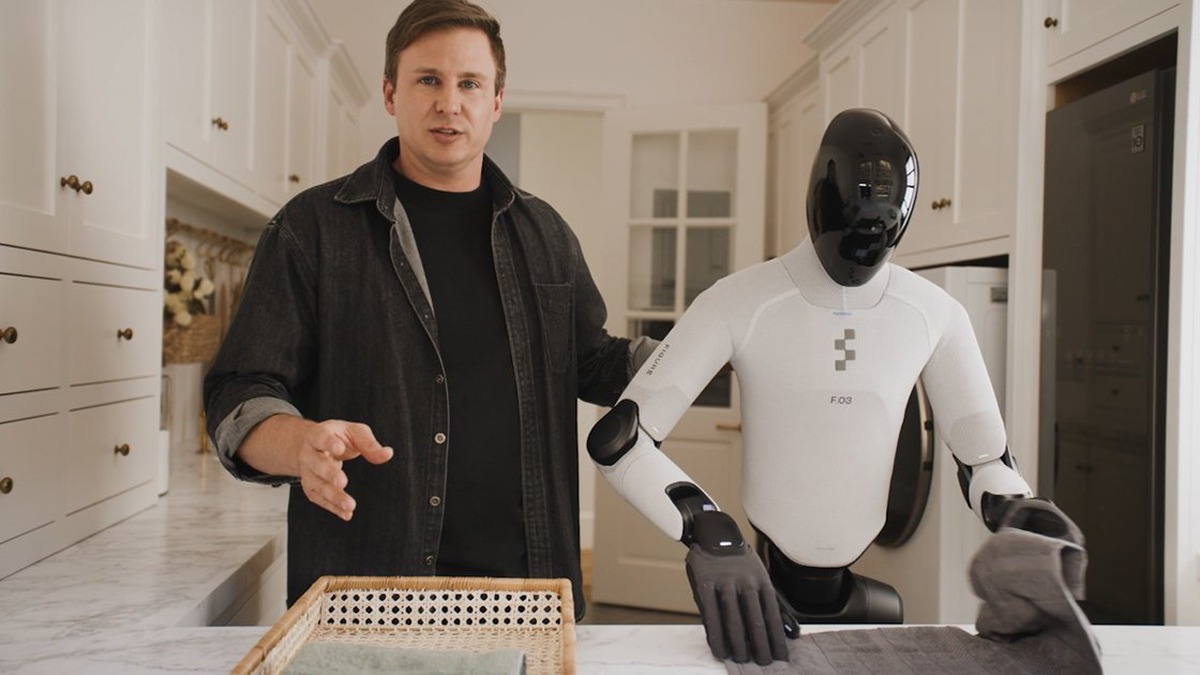
Figure сообщила 17 сентября, что её человекоподобный робот с моделью Helix 2.5 выполнил 56% заданий в испытаниях в 30 незнакомых домах. Он собирал игрушки, складывал полотенца и заправлял кровати. Предварительно собирать данные в этих помещениях и дообучать модель под них не потребовалось.
Основа системы — обучение на Index, наборе данных о действиях людей. Затем из общей модели подготовили три отдельных варианта для перечисленных задач. В сравнении Figure вариант без обучения на Index завершил лишь 9% заданий. Архитектуру, данные для конкретных задач, параметры обучения и условия проверки оставили одинаковыми: сравнение выделяет вклад именно предварительного обучения.
Успех засчитывали только за полностью выполненное задание: убрать все игрушки, сложить все полотенца или закончить с кроватью. Вмешательство человека ради безопасности означало провал. При этом незнакомыми были дома и предметы, а не сами задания: выполнять эти действия модель учили заранее в других местах.
Результат показывает перенос выученных навыков в новую обстановку, а не появление универсального домашнего помощника. Даже в этой проверке 44% заданий остались невыполненными. Оценку провела сама Figure; независимого подтверждения в опубликованном отчёте нет.
Figure, Helix 2.5, Index, Обучение роботов