AIRoA-0 научилась многошаговой работе по урокам с ручными захватами
Новость опубликована 05.11.2026 ⦁ источник
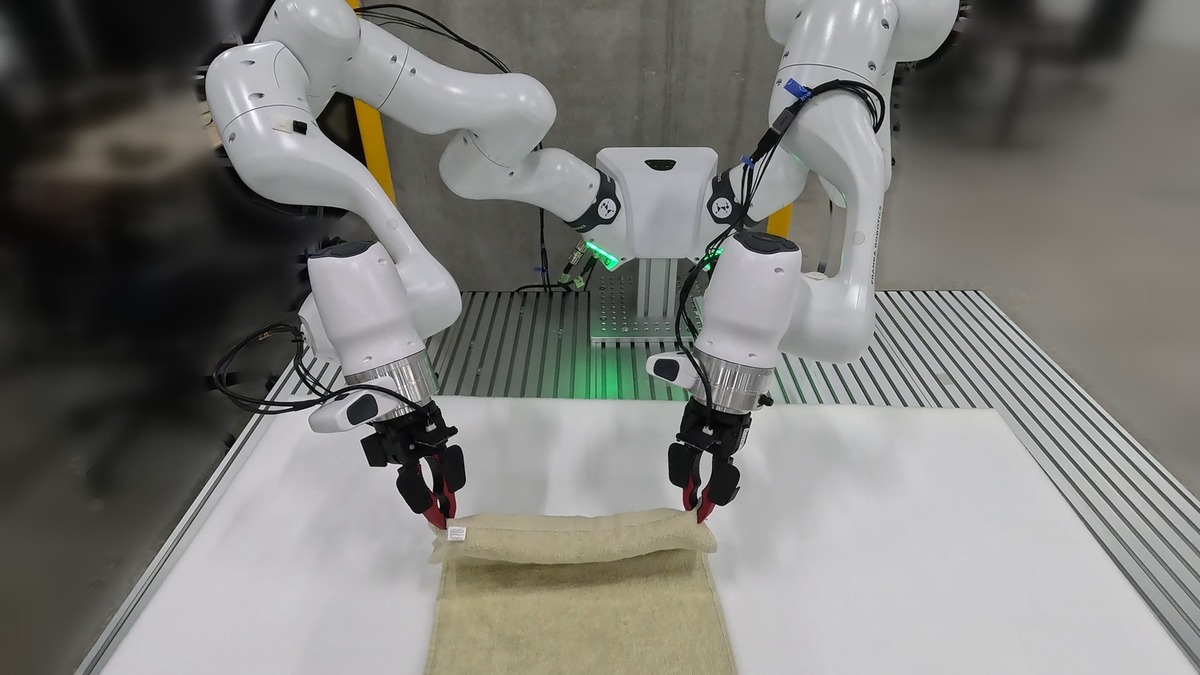
Авторы AIRoA-0. Опыт со складыванием полотенца на Franka, рисунок 1 препринта.
Команда AIRoA представила модель управления роботами AIRoA-0, обученную на 16 151 часе человеческих демонстраций с ручными захватами. В препринте от 2 ноября роботы складывают полотенце, сортируют детали и обслуживают робот-пылесос по одной исходной инструкции. Новые учебные записи команда собирала без роботов.
Человек держит по захвату YUBI в каждой руке и выполняет задание. Камеры и датчики записывают видимые предметы и движения; затем такие же захваты с камерами устанавливают на манипуляторы. Это позволяет собирать уроки без управления дорогим роботом. Трудность — длинное задание приходится отслеживать по двум частичным изображениям. AIRoA-0 предсказывает текущий этап и хранит историю недавних движений.
На Franka авторы проверили десять заданий по 15 попыток, в помещении, где учебных записей не делали. Средняя оценка — 78 против 27 у лучшей из четырёх сравниваемых моделей, дообученных на тех же демонстрациях. Шкала учитывает частичное выполнение: это не 78% полностью завершённых заданий. Результаты неодинаковы — 97 при сортировке по цвету и 30 в задании с наушниками.
AIRoA-0 начинает с готовых весов π₀.₅, поэтому речь не об обучении с нуля без робототехнических данных. Каждое задание требует дообучения. Перенос на другие манипуляторы показан с теми же захватами; универсальная надёжность пока не установлена.
На странице проекта авторы обещают данные, веса и код, но ссылки на эти материалы пока отмечены Coming soon. Заявленное дообучение менее чем за четыре часа также требует узла с восемью H200. Сейчас главный результат — продемонстрированный способ переносить ручные уроки в многошаговую работу робота, а не готовый общедоступный помощник.
AI AIRoA, AIRoA-0, YUBI, Обучение роботов

