AGIBOT выложила данные для обучения роботов выбору действий
Новость опубликована 24.10.2026 ⦁ источник
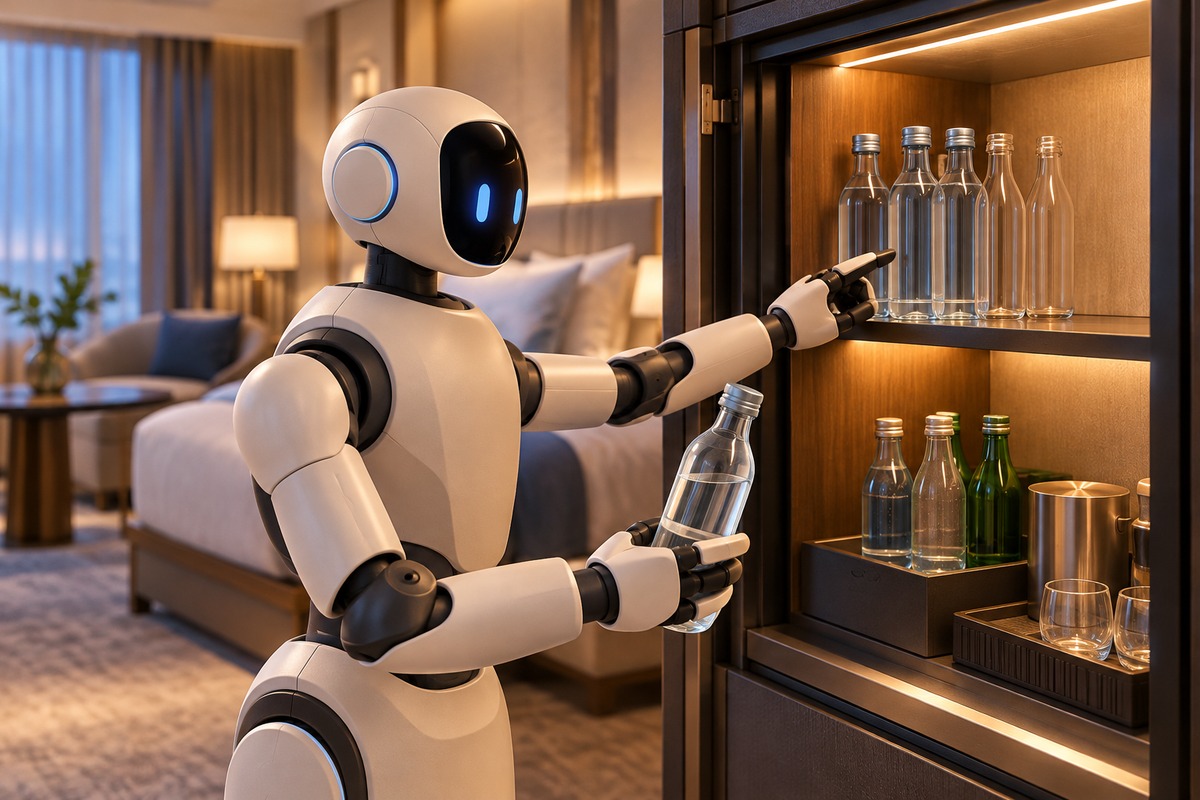
Иллюстрация создана с помощью ИИ · Изображение создано ИИ
AGIBOT 22 октября выпустила Physical Reasoning — четвёртую часть набора AGIBOT WORLD 2026. В ней одна и та же задача записана при разных начальных условиях: робот должен выбирать, что делать и в каком порядке. Компания связывает вопросы и ответы о принятии решений с траекториями действий настоящего робота.
Например, поручение пополнить мини-бар до трёх полных бутылок требует сначала отличить пустые от полных и пересчитать содержимое. От этого зависит, сколько бутылок убрать и сколько добавить. В поиске вещи по ящикам нужно помнить уже проверенные места. Записи фиксированных движений сами по себе таких различий не объясняют — новый выпуск специально включает разные варианты обстановки и последовательности действий.
В наборе девять категорий рассуждения и три уровня сложности. Разметка связывает общую цель, этапы задания, движения и результат; представлены как успешные, так и ошибочные примеры. Это материал для совместного обучения модели, выбирающей следующий шаг, и системы, управляющей движениями.
Раздел PhysicalReasoning доступен на Hugging Face. Лицензия всего репозитория — CC BY-NC-SA 4.0: некоммерческое использование с указанием авторства и сохранением той же лицензии для производных материалов. Свободного коммерческого использования она не разрешает.
AGIBOT сообщает, что уже использует данные для своего будущего агента и новой базовой модели. Численного сравнения их качества в анонсе нет: выпуск даёт исследователям обучающий материал, но ещё не показывает, насколько надёжнее роботы справляются с незнакомыми задачами.
AI AGIBOT, AGIBOT WORLD 2026, Physical Reasoning, обучение роботов

