Модель AD-WM повысила долю успешных попыток робота с 42% до 71%
Новость опубликована 24.09.2026 ⦁ источник
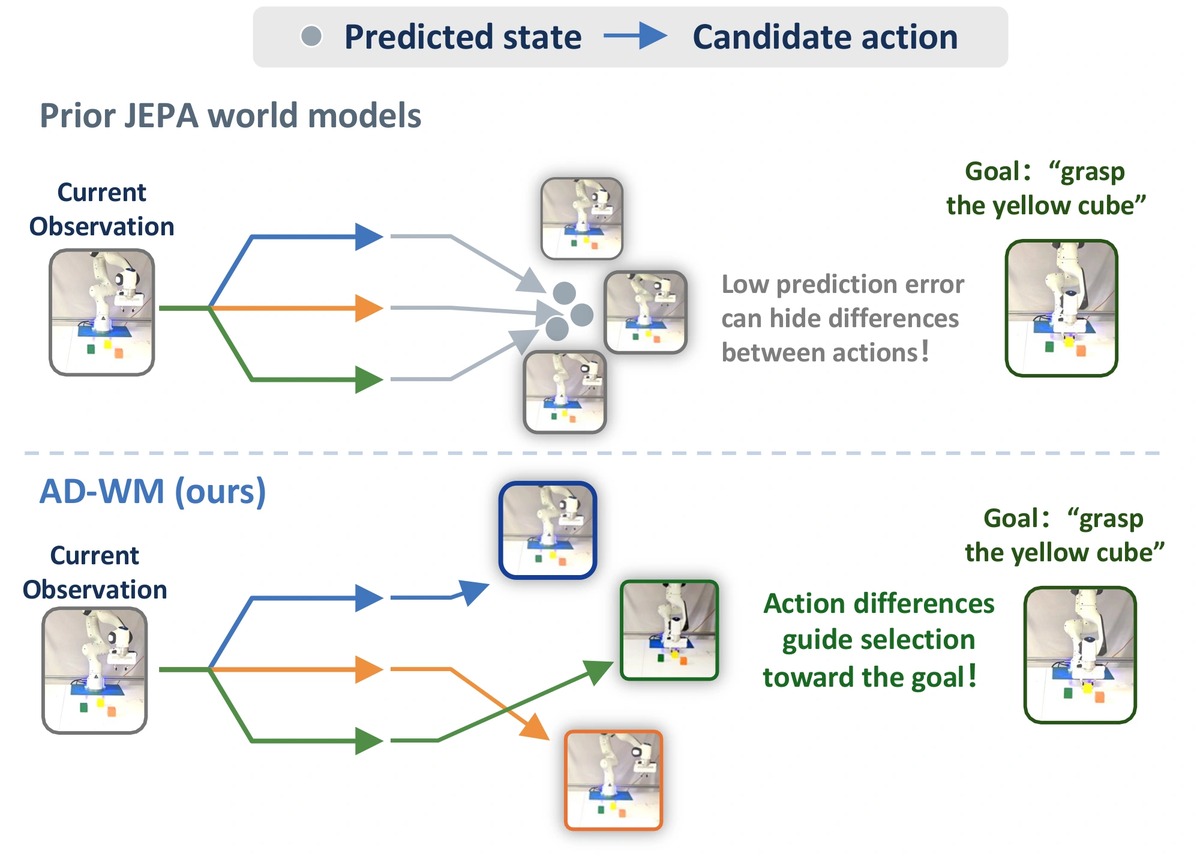
Группа исследователей представила AD-WM — модель мира для планирования действий робота. В опытах авторов с манипулятором Franka на базовом переносе предметов она завершила 32 из 45 попыток (71,1%). Сопоставимый вариант на V-JEPA 2 справился с 19 из 45 (42,2%); замороженный энкодер, дообучение на DROID и планировщик CEM в сравнении не меняли.
Обычную модель мира учат точно предсказывать записанный переход после одного уже выбранного действия. При планировании нужно решить другую задачу: сравнить несколько ещё не выполненных действий из одного состояния. Когда большая часть сцены остаётся прежней, низкая ошибка прогноза может скрыть небольшие различия, важные для управления. AD-WM отдельно предсказывает изменение скрытого состояния и при обучении заставляет представления сохранять информацию о действии; вспомогательные модули при работе робота отключаются.
В симуляциях AD-WM показала более высокий средний успех, чем воспроизведённая базовая LeWM, в четырёх из пяти сред. В самом сложном варианте Cube показатель вырос с 3,7% до 52,0%. Результат неоднороден: в PushT успех снизился с 94% до 92%, а общее улучшение в Scene осталось статистически неопределённым (p = 0,13).
Физическая проверка включала 164 попытки двух моделей, но только с одним роботом, одной камерой, одним энкодером и в одной лаборатории; последовательность блоков не рандомизировали, а изображения промежуточных целей задавали вручную. Независимого воспроизведения пока нет, а открытый выпуск содержит код и веса для симуляций, но не для реального робота. Работа показывает преимущество конкретного способа обучения в проверенном контуре планирования, а не появление универсально автономного робота.
AI AD-WM, Nanjing University, V-JEPA 2, Franka, модели мира, робототехника